

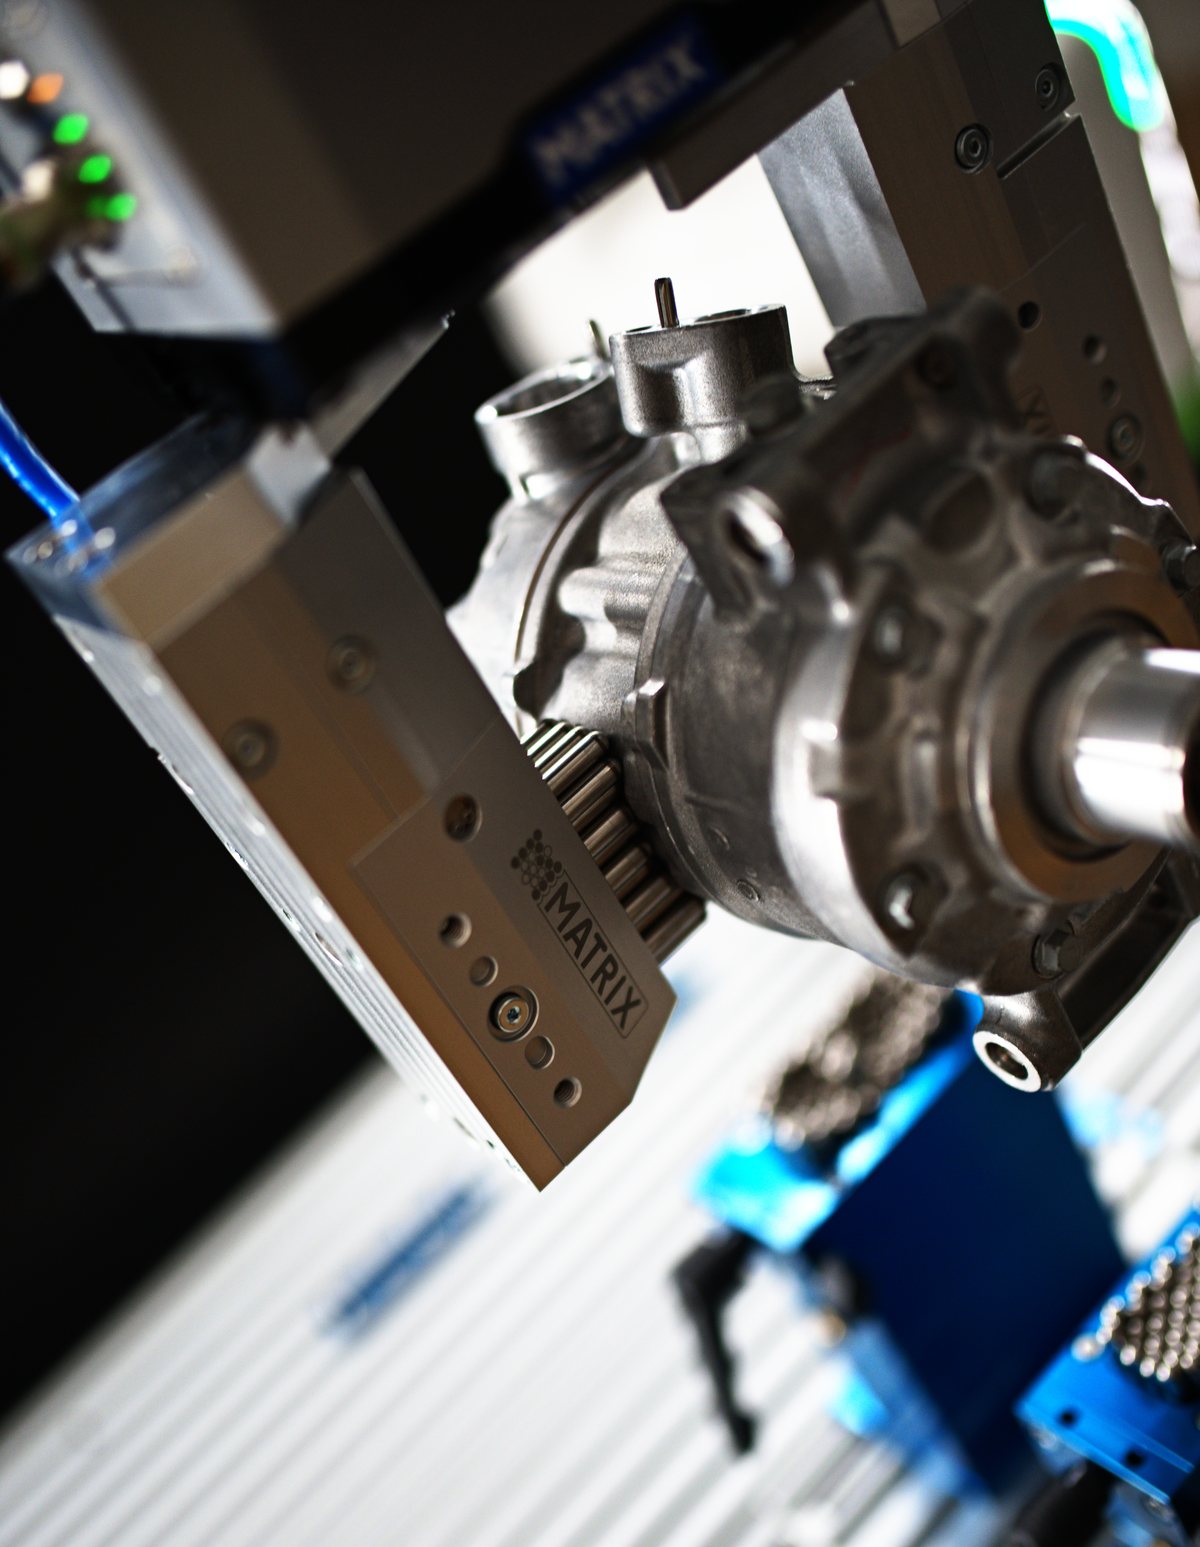


주조 공장에서는 금형이 열린 직후 몇 초 사이에 많은 것이 결정됩니다. 알루미늄 부품은 응고되었지만 아직 따뜻하고 그만큼 무릅니다. 바로 이 상태에서 로봇이 부품을 잡아 설비에서 꺼내 다음 공정으로 넘겨야 합니다. 너무 세게 잡거나 잘못된 위치를 잡으면 눌린 자국이 남거나 부품이 변형됩니다.
여기에 공간 문제가 더해집니다. 그리퍼는 높이 1cm가 아쉬운 설비와 셀 안으로 들어가야 합니다. 이 글에서는 표준 그리퍼가 따뜻한 주조품에서 한계에 부딪히는 이유, 적응형 그리퍼가 이 문제를 해결하는 방식, 그리고 MATRIX Flex Clamp를 바로 이 작업을 위해 높이와 무게를 절반으로 줄여 새로 설계한 이유를 설명합니다.
과제: 따뜻하고, 무르고, 하나하나 다르다
주조품 핸들링에서는 네 가지 조건이 동시에 작용합니다.
- 온도: 주조 직후의 알루미늄은 최종 강도의 일부만 갖고 있습니다. 얇은 구조 부품의 열처리에서 알려진 것처럼 고온에서는 자중만으로도 영구 변형이 생길 수 있습니다. 한 점에 집중되는 파지력은 그만큼 더 크게 작용합니다.
- 주조 공차: 똑같은 주조품은 없습니다. 수축, 변형, 분할선, 버, 탕구 잔여물 때문에 실제 형상은 CAD 형상과 다릅니다. 주조품의 치수, 형상 및 위치 공차는 ISO 8062-3에 규정되어 있습니다. 그리퍼는 매 사이클마다 조금씩 다른 형상을 만나게 됩니다.
- 설치 공간: 취출 위치는 좁습니다. 높이가 큰 그리퍼는 부품에 닿지도 못합니다. 그리고 로봇 플랜지에 실리는 1kg은 그대로 가반 하중에서 빠집니다.
- 다품종: 하나의 셀에서 한 가지 부품만 생산하는 경우는 드뭅니다. 하우징, 커버, 브래킷, 홀더가 번갈아 생산되고 새 모델이 나올 때마다 형상이 추가됩니다.
각각은 해결할 수 있는 문제입니다. 어려운 것은 네 가지가 동시에 적용된다는 점입니다.
기존 방식: 핑거 그리퍼와 부품 전용 조
대부분의 셀에서는 핑거 그리퍼나 부품별로 가공한 조(Jaw)를 사용합니다. 두 방식 모두 장점과 한계가 있습니다.
- 핑거 그리퍼: 작고 빠르며 검증된 방식입니다. 하지만 몇 개의 접촉점으로만 부품을 잡습니다. 그 지점의 면압이 높아 따뜻하고 무른 주조품에는 눌린 자국이 남습니다.
- 형상 조: 힘을 더 넓은 면에 분산하지만 공칭 형상에만 맞습니다. 주조 공차로 부품이 달라지면 다시 점 접촉이 됩니다.
- 파지력 낮추기: 자국이 남지 않을 만큼 힘을 줄이면 빠른 로봇 동작에서 부품을 안정적으로 잡을 수 없습니다.
- 품종마다 한 세트: 형상마다 전용 조나 전용 그리퍼가 필요합니다. 셋업 때마다 그리퍼를 교체하고, 교체 부품을 보관해야 하며, 신규 부품에는 몇 주의 준비 기간이 필요합니다.
요약하면 기존 그리퍼는 부품이 조에 맞기를 요구합니다. 주조품은 완전히 맞는 법이 없고, 따뜻한 상태에서는 그 차이를 용납하지 않습니다.
해결책: 그리퍼가 부품의 형상을 따른다
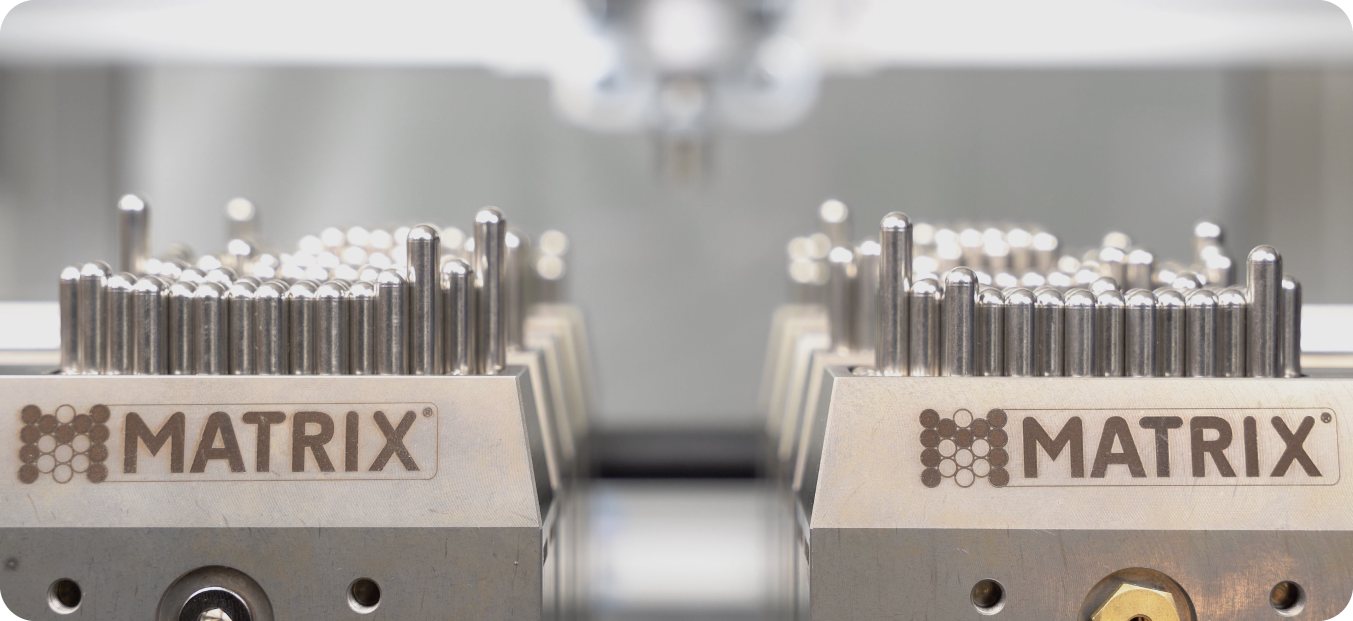
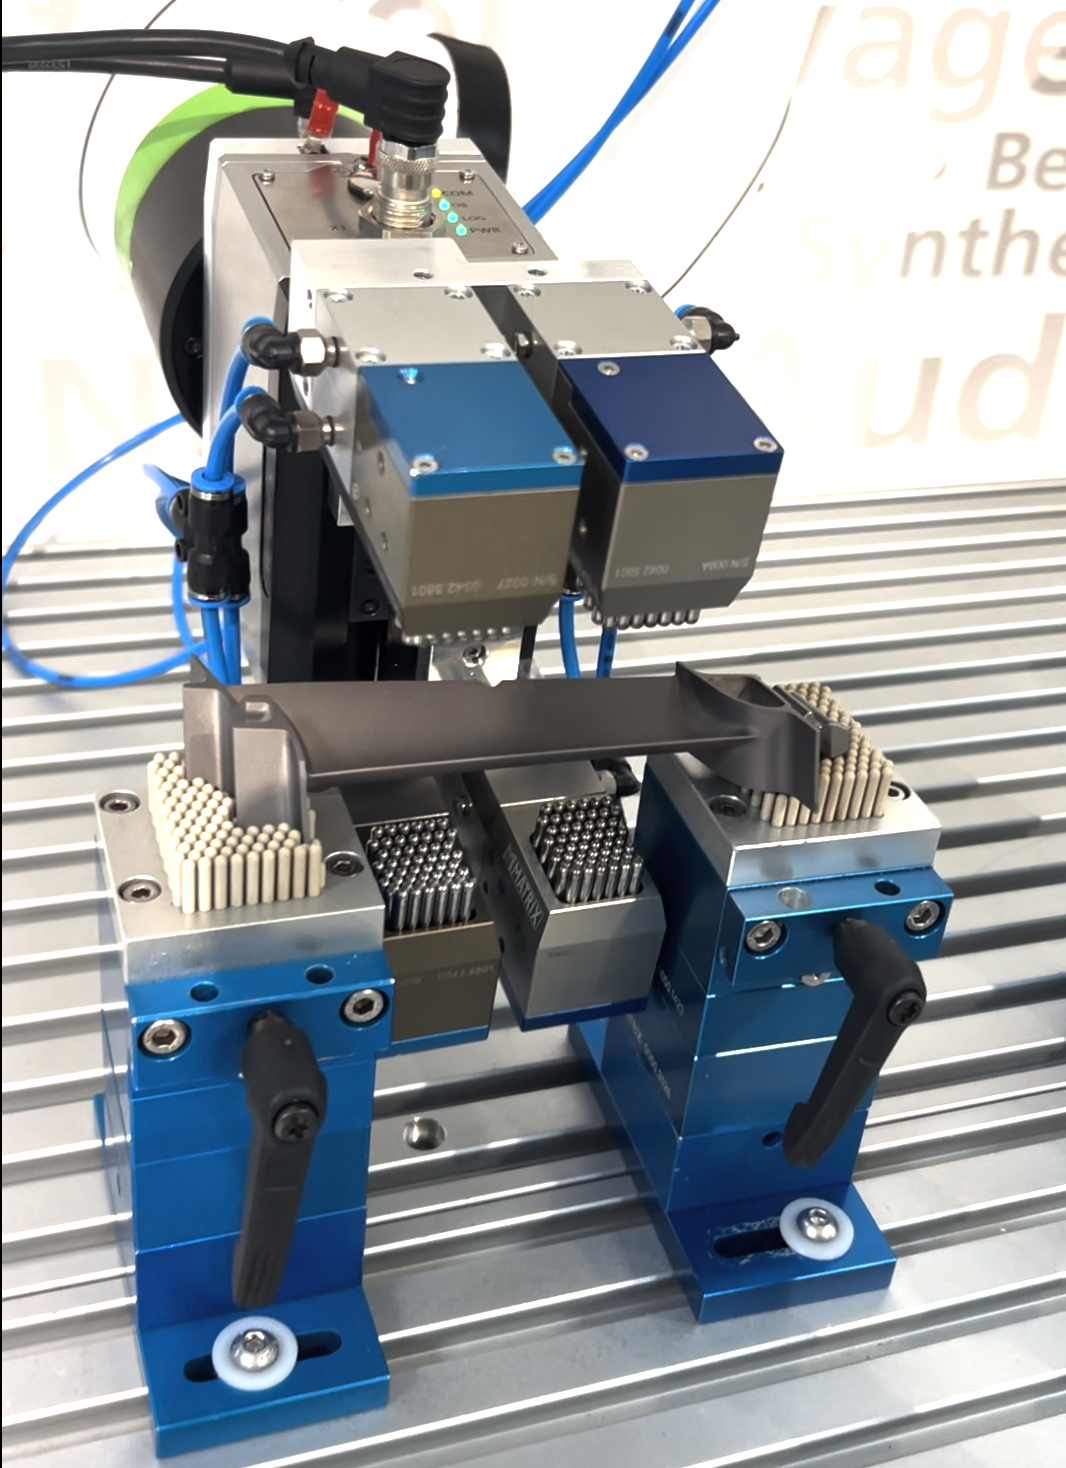
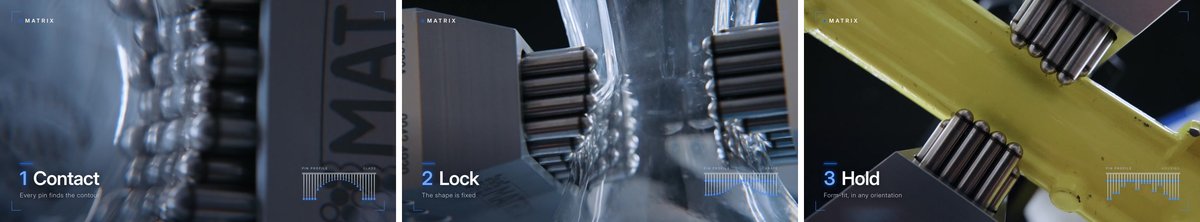
MATRIX Flex Clamp는 이 논리를 뒤집습니다. 고정된 조 대신 다수의 개별 핀으로 작동합니다. 그리퍼가 닫히면 핀이 부품의 실제 형상에 밀착되어 그 음각 형상을 만듭니다. 그런 다음 핀이 잠깁니다. 파지력은 많은 접촉점에 분산되고, 부품은 점으로 조여지는 대신 형상 결합으로 고정됩니다.
영상: 새로운 Flex Clamp가 전구, 주조 하우징, 달걀을 셋업 변경 없이 차례로 잡습니다
네 단계로 보는 과정
- 밀착: 그리퍼가 주조품에 접근합니다. 핀이 리브, 라운드, 자유 곡면을 포함한 형상에 맞춰집니다.
- 잠금: 핀이 그 위치에서 고정됩니다. 공차를 포함한 개별 부품의 형상이 그리퍼에 저장됩니다.
- 파지 및 취출: 로봇이 부품을 설비에서 꺼냅니다. 힘이 면으로 작용하므로 눌리는 곳이 없습니다.
- 내려놓기와 다음 부품: 잠금이 풀리고 핀이 원위치로 돌아갑니다. 다음 부품이 다른 품종이어도 그리퍼는 다시 형상에 맞춰집니다.
새로운 세대에서 달라진 점
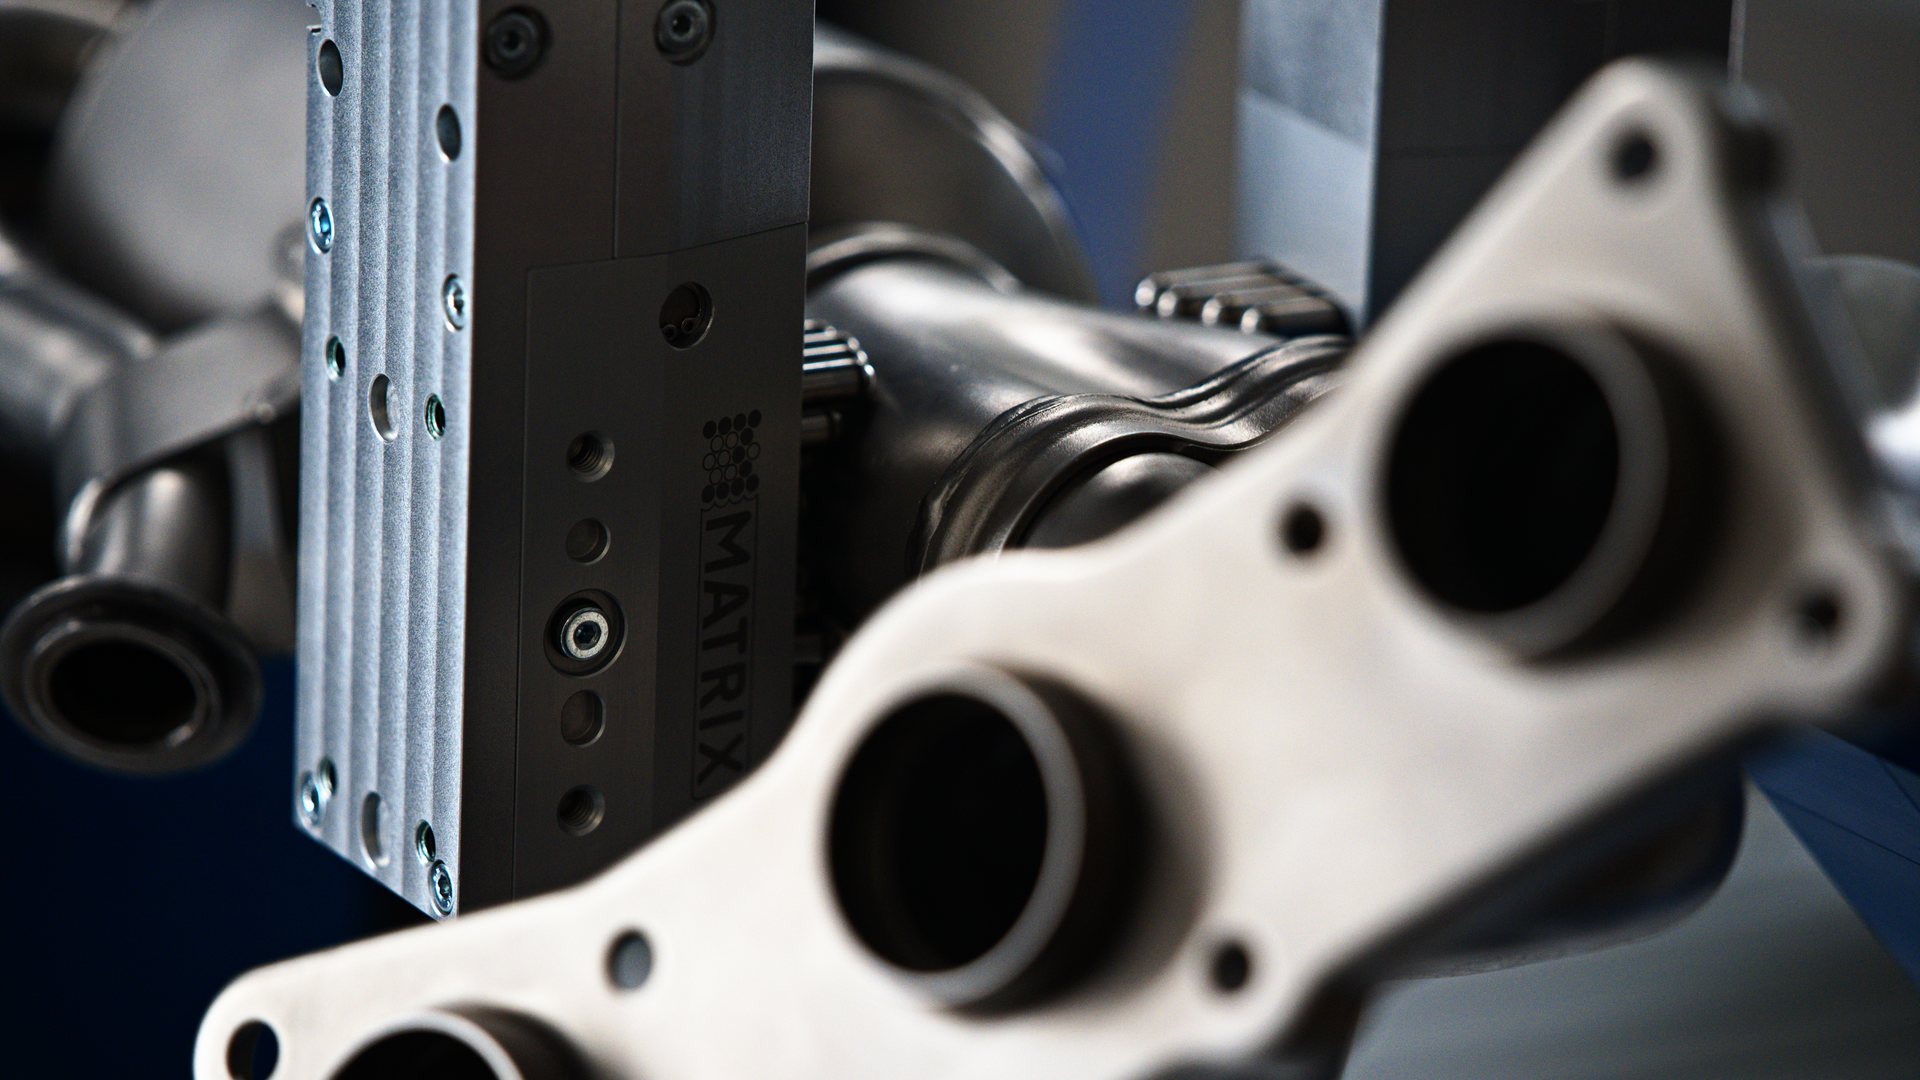
파지 원리는 기존 Flex Clamp와 같습니다. 새로워진 것은 구조입니다.
- 높이 절반, 파지 면적은 더 크게
- 무게 절반: 로봇 플랜지의 질량이 줄고 부품에 쓸 수 있는 가반 하중이 늘어납니다
- 그리퍼 한 쌍당 최대 10kg: 더 무거운 부품은 여러 쌍을 하나의 그리퍼에 조합할 수 있습니다
- 기존 설비에 장착 가능: 지금까지 구조상 적응형 그리퍼가 들어갈 수 없던 설비와 셀
솔직히 말하면 핑거 그리퍼가 여전히 더 작습니다. 적응형 그리퍼에는 어느 정도의 설치 공간이 필요합니다. 하지만 높이가 절반이 되면서 지금까지 공간이 부족했던 많은 설비에서도 이제 그 공간이 충분합니다.
현장 사례: 새로운 세대가 나오게 된 배경
출발점은 한 알루미늄 주조 공장이었습니다. 그곳에서는 로봇이 아직 따뜻한 주조품을 취출합니다. 사용 중이던 표준 그리퍼는 부품에 눌린 자국을 남겼습니다. 적응형 그리퍼가 해결책이었지만 기존 모듈은 크기 때문에 설비에 들어가지 않았습니다.
새로운 세대는 들어갑니다. 핀이 주조품 하나하나에 밀착되어 공차를 흡수하고 변형 없이 고정합니다. 첫 그리퍼들은 이미 생산 현장에서 가동 중이며 추가 문의도 들어와 있습니다.
Use Cases: 주조 공장에서 적응형 그리퍼가 도움이 되는 곳
- 따뜻한 부품 취출: 완전히 식기 전에 좁은 설비에서 주조품을 꺼냅니다
- 공정 간 핸들링: 냉각, 디버링, 블라스팅, 검사 공정으로의 이송을 같은 그리퍼로 수행합니다
- 한 셀의 다품종 생산: 서로 다른 하우징, 커버, 브래킷을 그리퍼 교체 없이 처리합니다
- 얇고 리브가 많은 부품: 점 하중에 민감한 구조 부품과 하우징
- 더 무거운 부품: 한 쌍당 10kg으로 부족하면 여러 쌍을 하나의 그리퍼에 조합합니다
기준은 간단합니다. 부품이 민감할수록, 형상 편차가 클수록, 품종 교체가 잦을수록 효과가 커집니다. 수년간 변경 없이 대량 생산되는 튼튼한 부품이라면 핑거 그리퍼가 여전히 더 경제적인 선택입니다.
비즈니스 사례: 모든 품종을 하나의 그리퍼로 처리할 때의 절감 효과
경제적 효과는 보수적으로 추정할 수 있습니다. 가정: 주조품 20개 품종을 처리하는 핸들링 셀 1개, 하루 2~4회 품종 교체, 연간 생산일 240일, 연간 약 150,000개.
- 부품 전용 그리퍼 조 불필요 (20개 품종 × 2,000~4,000 €, 4년 분산): 연간 약 10,000~20,000 €
- 셋업 시간 단축 (그리퍼 교체 1회당 10~20분 × 하루 2~4회 × 240일, 설비 시간당 약 125 €): 약 10,000~40,000 €
- 눌린 자국으로 인한 불량 및 재작업 감소 (부품의 0.5~1%, 부품 가치 15~25 €): 약 10,000~35,000 €
- 신규 품종 엔지니어링 감소 (연간 신규 부품 3~5개 × 조의 설계, 제작, 시험 3,000~5,000 €): 약 10,000~25,000 €
→ 셀 1개당 연간 예상 절감액: 40,000~120,000 €
참고: 이 수치는 셀 1개를 기준으로 한 보수적인 참고값입니다. 셀이 여러 개이거나 부품 가치가 높거나 품종 교체가 많으면 효과도 그만큼 커집니다. 신규 주조품을 그리퍼 준비 기간 없이 셀에 투입할 수 있다는 전략적 효과는 포함하지 않았습니다.
지금이 적기인 이유
- 주조품은 더 커지고 더 얇아지고 있습니다. 구조 주조와 메가캐스팅이 업계의 흐름이며 EUROGUSS 2026에서도 메가캐스팅은 주요 주제였습니다. 벽이 얇을수록 따뜻한 부품은 그리퍼에 더 민감하게 반응합니다.
- 품종이 늘어나고 있습니다. 로트가 작아지고 모델 주기가 짧아지면서 셋업이 늘어납니다. 그리퍼 교체는 매번 설비 시간을 소모합니다.
- 고온 작업장의 인력이 부족합니다. 취출과 핸들링을 자동화하려면 CAD 모델뿐 아니라 실제 주조품에 대응하는 그리퍼가 필요합니다.
결론: 주조품이 그리퍼에 맞을 필요는 없습니다
따뜻한 주조품은 무르고, 형상에 편차가 있으며, 좁은 설비 안에 있습니다. 고정 조를 가진 그리퍼는 더 많은 품종별 조, 더 잦은 교체, 더 많은 주의로 대응할 수밖에 없습니다. 적응형 그리퍼는 부품 하나하나의 형상을 따르고, 힘을 분산하며, 주조 공차를 흡수합니다. 높이와 무게가 절반이 된 새로운 Flex Clamp는 지금까지 설치 공간 때문에 불가능했던 곳에도 들어갑니다.
주조 공장에는 이런 의미입니다. 따뜻한 부품과 식은 부품, 현재와 미래의 품종, 하나의 그리퍼, 하나의 공정.
귀사의 주조품, 저희의 그리퍼
주조품을 자동으로 취출하거나 공정 간에 핸들링하고 계신다면 문의해 주십시오. STEP 파일이나 사진과 함께 무게, 파지 위치의 온도, 사용 가능한 설치 공간을 알려 주십시오. 대개 며칠 안에 귀사의 부품을 잡을 수 있는지, 어떻게 잡을 수 있는지 답변드립니다. 부품 검토 요청하기