

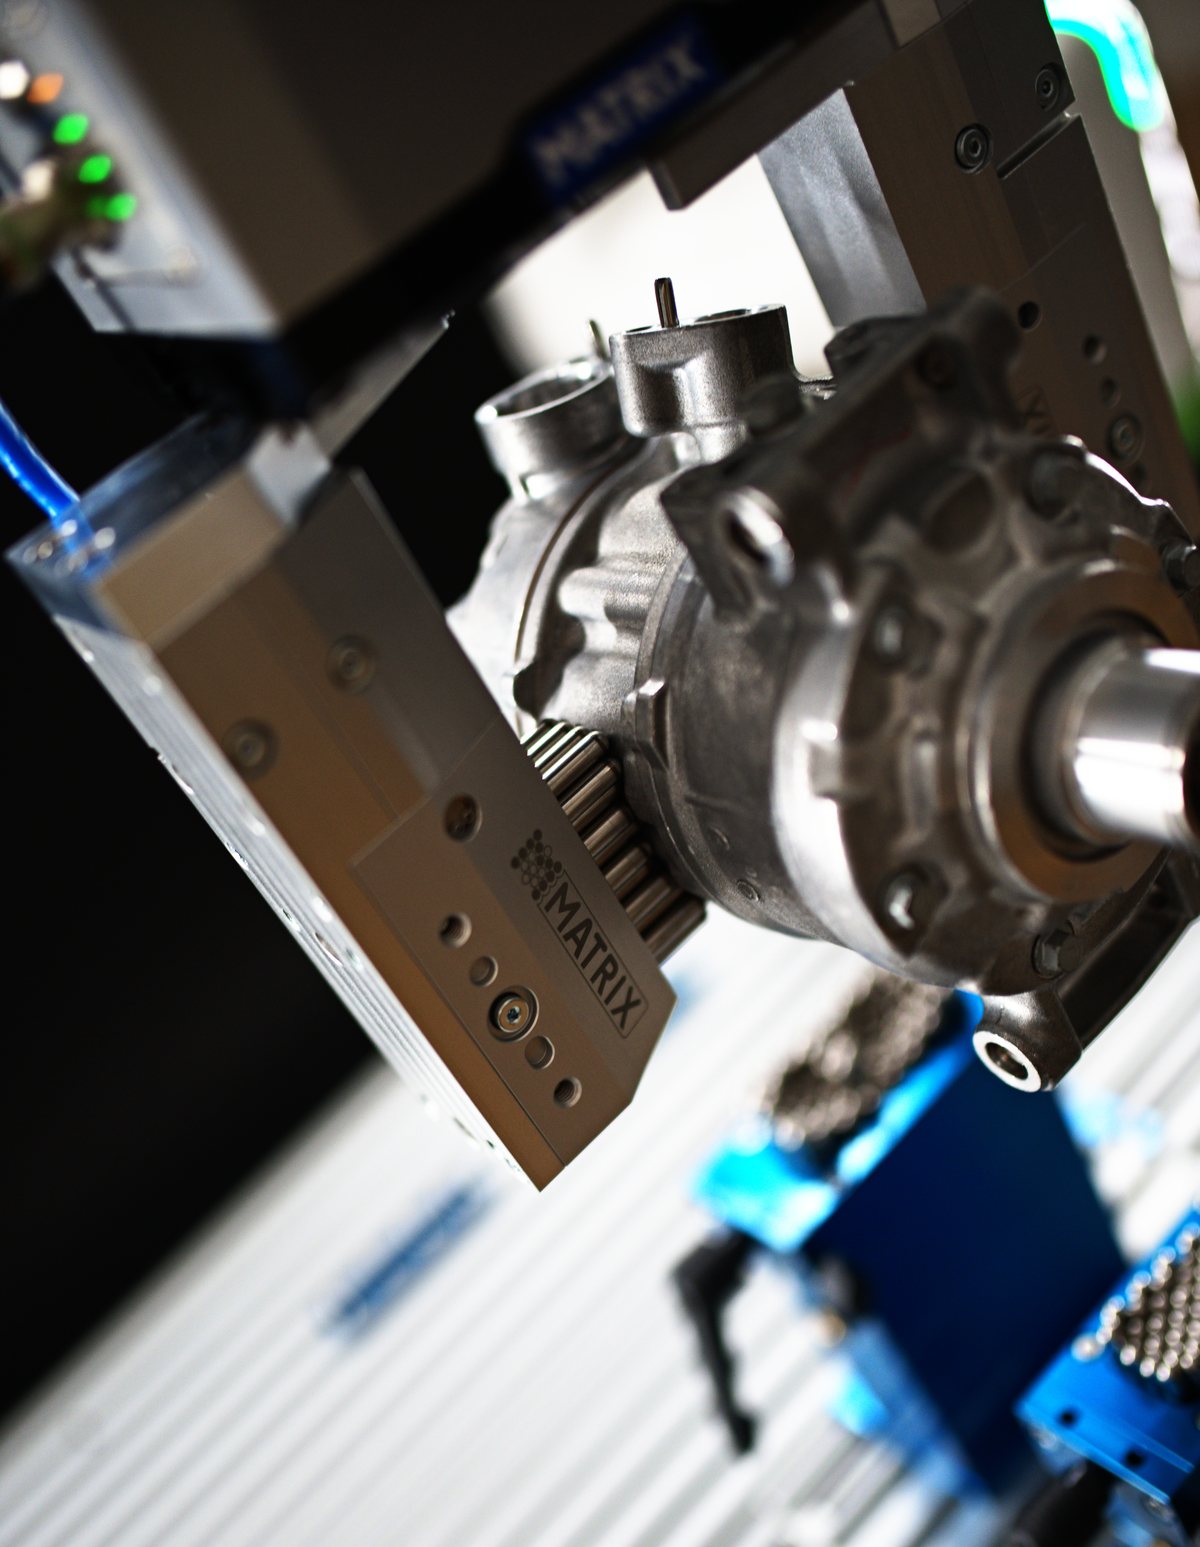


In der Gießerei entscheidet sich viel in den Sekunden nach dem Öffnen der Form. Das Aluminiumteil ist erstarrt, aber noch warm und entsprechend weich. Genau in diesem Zustand muss ein Roboter es greifen, aus der Anlage holen und an die nächste Station übergeben. Wer zu fest oder an der falschen Stelle zupackt, hinterlässt Druckstellen oder verzieht das Teil.
Dazu kommt der Platz. Der Greifer muss in Maschinen und Zellen hinein, in denen jeder Zentimeter Bauhöhe zählt. In diesem Artikel beschreiben wir, warum Standardgreifer an warmen Gussteilen an ihre Grenzen kommen, wie ein adaptiver Greifer das Problem löst und warum wir die MATRIX FlexCLAMP für genau diese Aufgabe neu gebaut haben: mit halber Bauhöhe und halbem Gewicht.
Herausforderung: Warm, weich und nie exakt gleich
Beim Handling von Gussteilen treffen vier Dinge aufeinander:
- Temperatur: Kurz nach dem Gießen hat Aluminium nur einen Teil seiner späteren Festigkeit. Aus der Wärmebehandlung dünnwandiger Strukturbauteile ist bekannt, dass bei hohen Temperaturen schon das Eigengewicht für bleibenden Verzug reichen kann. Eine punktuelle Greifkraft wirkt entsprechend stärker.
- Gusstoleranzen: Kein Gussteil gleicht exakt dem anderen. Schwindung, Verzug, Formteilung, Grat und Angussreste sorgen dafür, dass die reale Kontur von der CAD-Kontur abweicht. Die zulässigen Maß-, Form- und Lagetoleranzen für Gussstücke regelt die DIN EN ISO 8062-3. Für den Greifer heißt das: Er trifft in jedem Zyklus auf eine etwas andere Geometrie.
- Bauraum: Entnahmestellen sind eng. Ein Greifer, der zu hoch baut, kommt gar nicht erst an das Teil. Und jedes Kilogramm am Roboterflansch fehlt bei der Traglast.
- Variantenvielfalt: Auf einer Zelle läuft selten nur ein Teil. Gehäuse, Deckel, Träger und Halter wechseln sich ab, mit jeder neuen Baureihe kommen Geometrien dazu.
Jeder Punkt für sich ist lösbar. Schwierig wird es, weil alle vier gleichzeitig gelten.
Klassischer Ansatz: Fingergreifer und formgebundene Backen
In den meisten Zellen arbeitet ein Fingergreifer oder ein Greifer mit teilespezifisch gefrästen Backen. Beide Wege haben ihre Berechtigung und ihre Grenzen:
- Fingergreifer: Kompakt, schnell und bewährt. Er hält das Teil aber an wenigen Kontaktpunkten. Die Flächenpressung ist dort hoch, und an einem warmen, weichen Gussteil bleibt sie als Druckstelle sichtbar.
- Formbacken: Sie verteilen die Kraft auf eine größere Fläche, passen aber nur zur Nennkontur. Weicht das Teil durch Gusstoleranzen ab, liegt die Backe wieder nur punktuell an.
- Weniger Greifkraft: Wer die Kraft so weit senkt, dass nichts mehr eingedrückt wird, hält das Teil bei schnellen Roboterbewegungen nicht mehr sicher.
- Ein Satz pro Variante: Jede Geometrie braucht eigene Backen oder einen eigenen Greifer. Das heißt Greiferwechsel beim Umrüsten, ein Lager für Wechselteile und Wochen Vorlauf, wenn ein neues Teil anläuft.
Kurz: Der klassische Greifer verlangt, dass das Teil zur Backe passt. Ein Gussteil tut das nie ganz, und warm verzeiht es den Unterschied nicht.
Lösung: Der Greifer nimmt die Form des Teils an
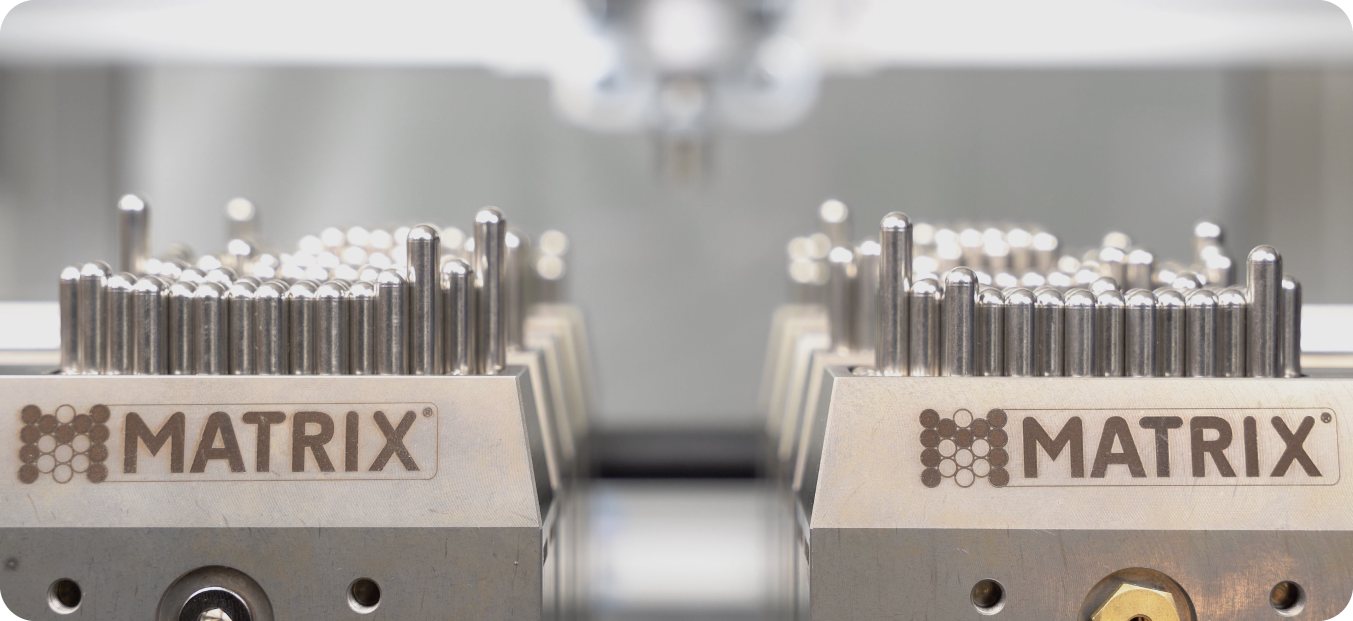
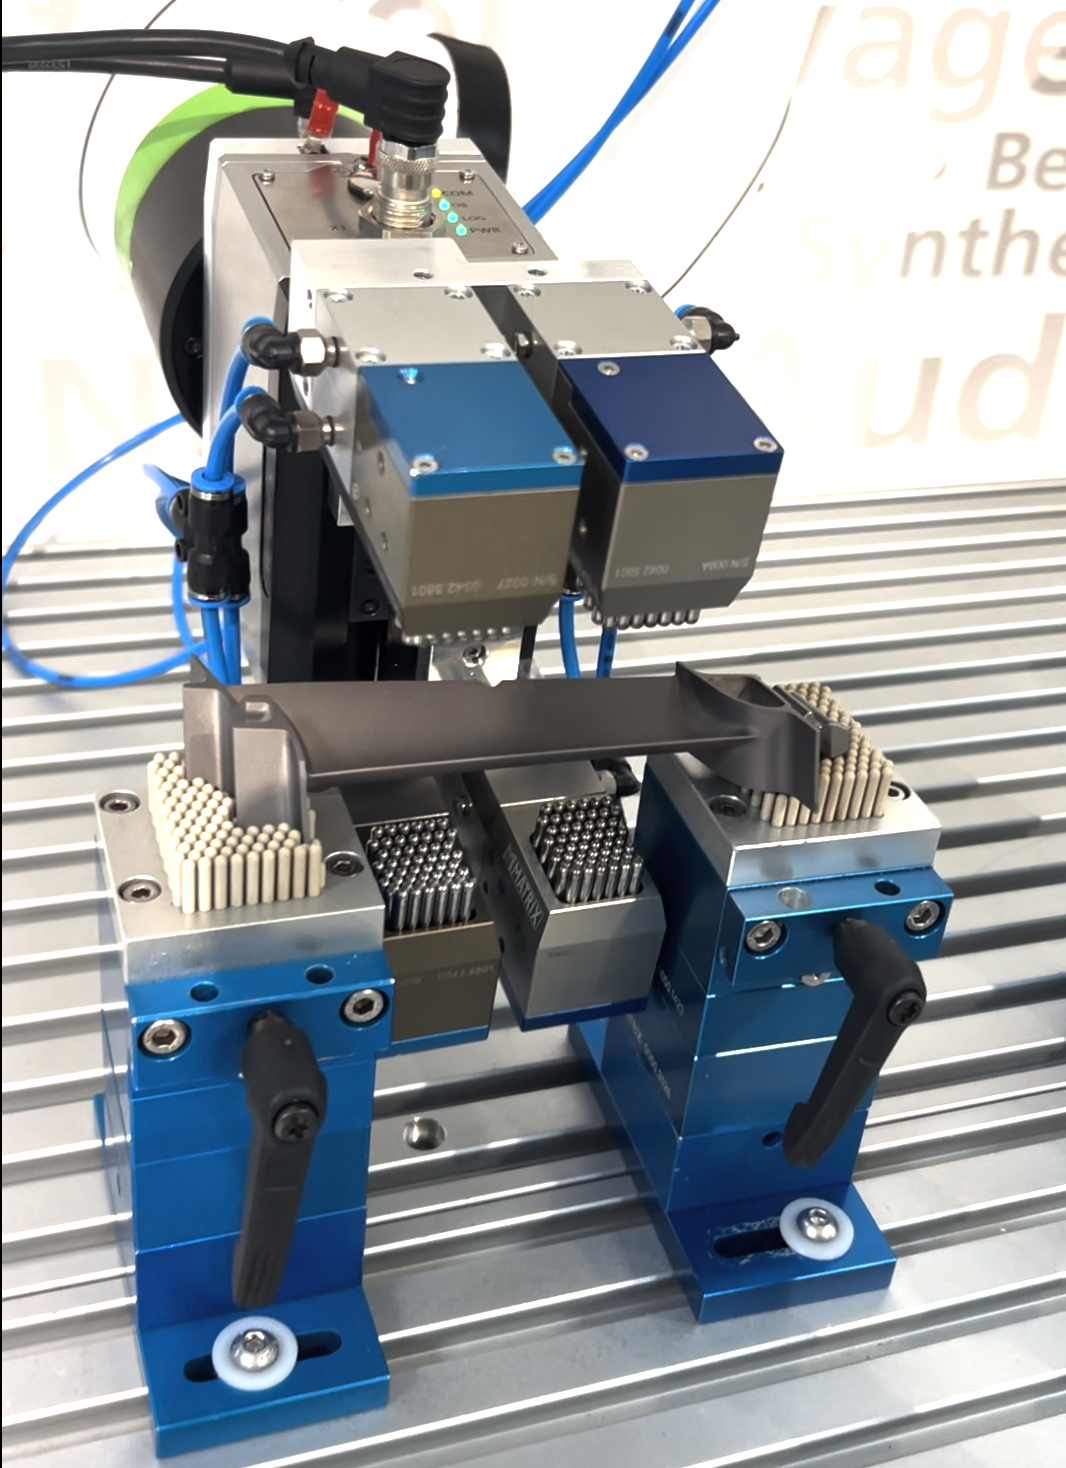
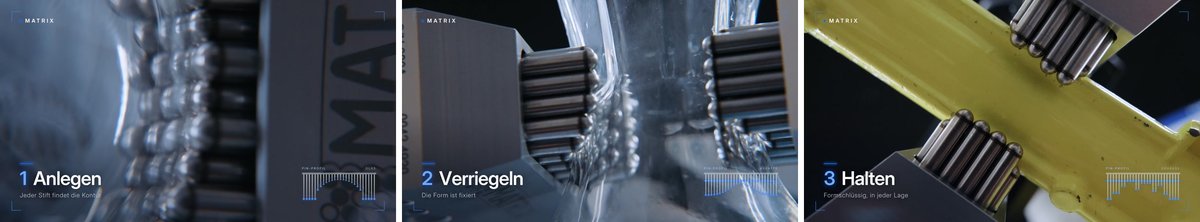
Die MATRIX FlexCLAMP dreht diese Logik um. Statt fester Backen arbeitet sie mit einer Vielzahl einzelner Pins. Beim Schließen legen sich die Pins an die reale Kontur des Teils an und bilden dessen Negativform. Dann werden sie verriegelt. Die Greifkraft verteilt sich auf viele Kontaktpunkte, das Teil wird formschlüssig gehalten statt punktuell geklemmt.
Video: Die neue FlexCLAMP greift nacheinander eine Glühbirne, ein Gussgehäuse und ein Ei, ohne Umrüsten
Der Ablauf in vier Schritten
- Anlegen: Der Greifer fährt an das Gussteil. Die Pins passen sich der Kontur an, auch an Rippen, Radien und Freiformflächen.
- Verriegeln: Die Pins werden in ihrer Position fixiert. Die Form des einzelnen Teils ist damit im Greifer gespeichert, einschließlich seiner Toleranzen.
- Halten und entnehmen: Der Roboter holt das Teil aus der Anlage. Die Kraft liegt flächig an, nichts wird eingedrückt.
- Ablegen und weiter: Die Verriegelung löst sich, die Pins stellen sich zurück. Beim nächsten Teil formt sich der Greifer neu an, auch wenn es eine andere Variante ist.
Was an der neuen Generation anders ist
Das Greifprinzip ist dasselbe wie bei der bisherigen FlexCLAMP. Neu ist die Bauform:
- Bauhöhe halbiert, bei größerer Greiffläche
- Gewicht halbiert: weniger Masse am Roboterflansch, mehr Traglast für das Teil
- Bis 10 kg pro Greiferpaar: Für schwerere Teile lassen sich mehrere Paare an einem Greifer kombinieren
- Passt in bestehende Anlagen: Maschinen und Zellen, in die ein adaptiver Greifer bisher baulich nicht hineinkam
Zur Ehrlichkeit gehört: Ein Fingergreifer bleibt kompakter. Ein adaptiver Greifer braucht etwas Bauraum. Mit der halbierten Bauhöhe reicht dieser Bauraum jetzt aber in vielen Anlagen aus, in denen er bisher fehlte.
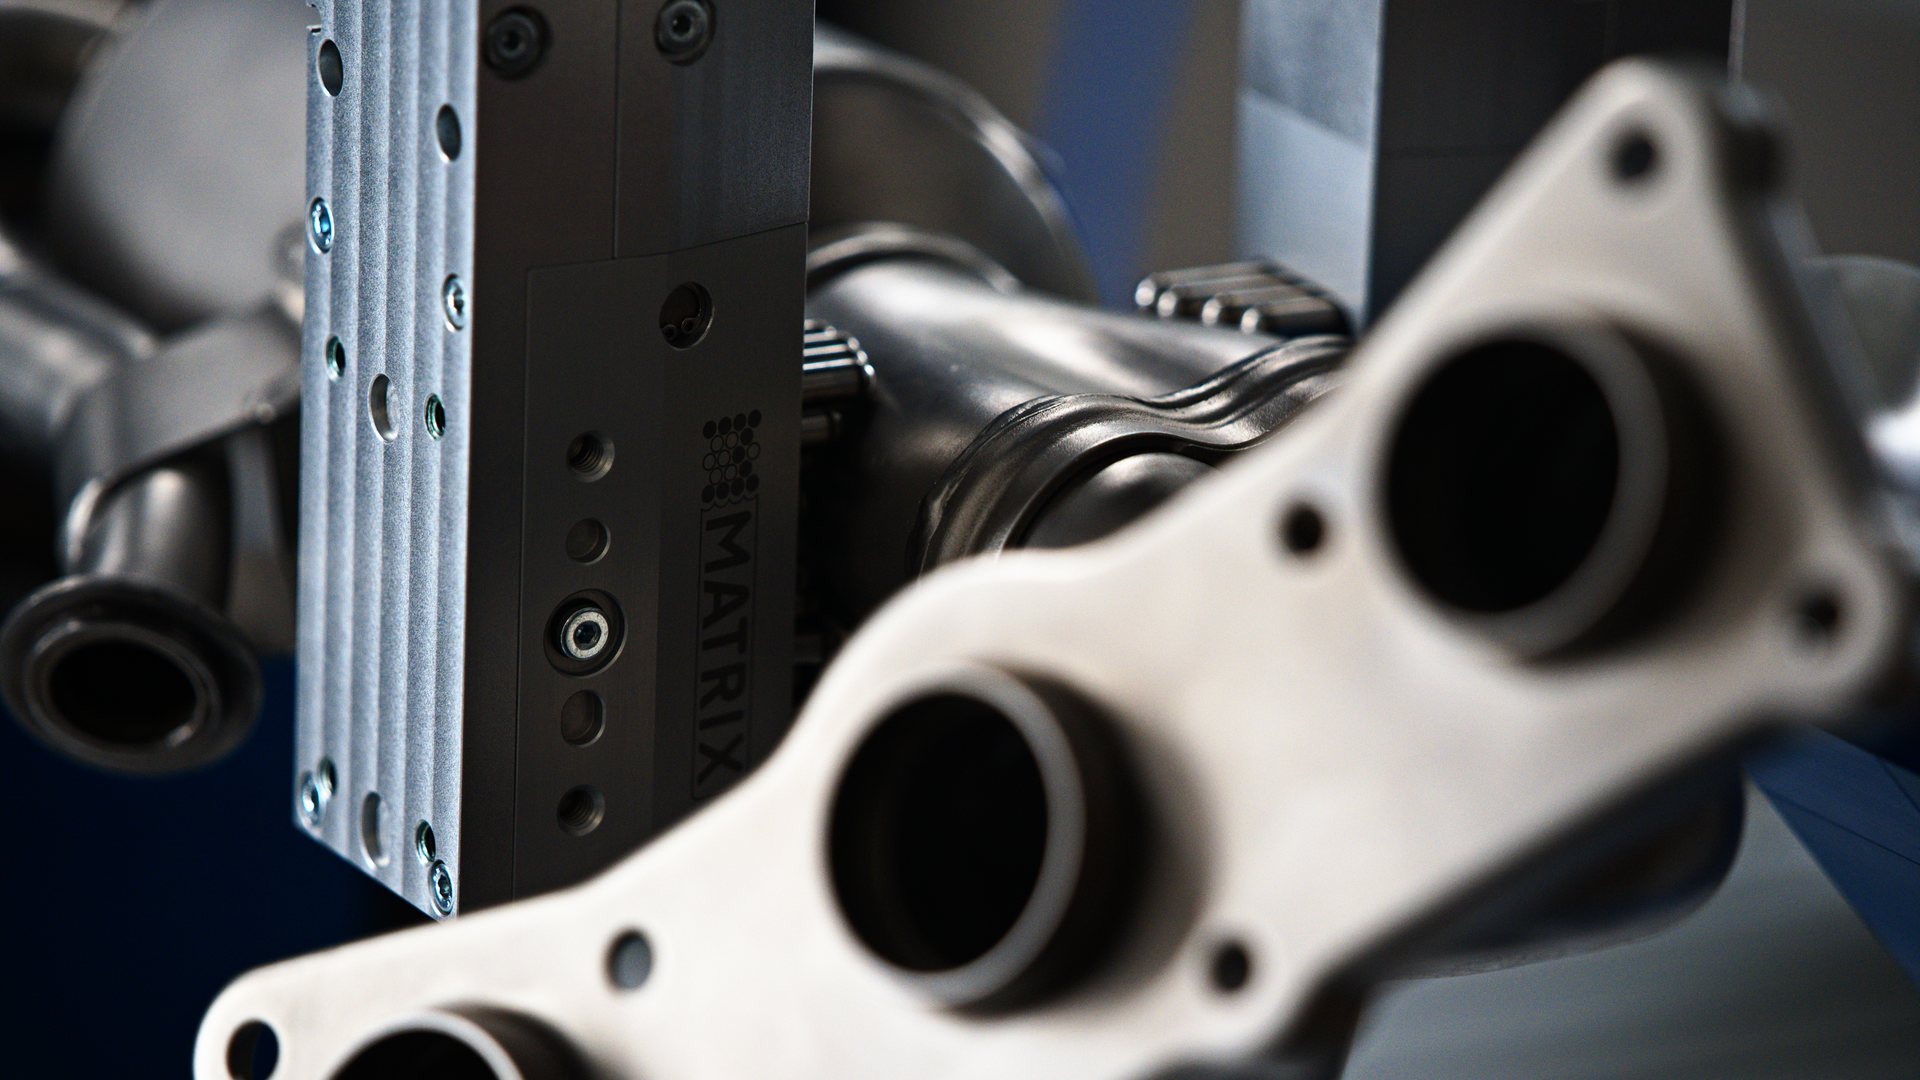
Aus der Praxis: Der Fall hinter der neuen Generation
Der Anstoß kam aus einer Aluminiumgießerei. Dort entnimmt ein Roboter Gussteile, solange sie noch warm sind. Der eingesetzte Standardgreifer drückte die Teile ein. Ein adaptiver Greifer lag als Lösung nahe, nur passte unser bisheriges Modul von der Baugröße her nicht in die Anlage.
Mit der neuen Generation passt es. Die Pins legen sich an jedes einzelne Gussteil an, gleichen dessen Toleranzen aus und halten es, ohne es zu verformen. Die ersten Greifer laufen bereits in der Fertigung, weitere sind angefragt.
Anwendungsfälle: Wo ein adaptiver Greifer in der Gießerei hilft
- Entnahme warmer Teile: Gussteile aus engen Anlagen holen, bevor sie vollständig abgekühlt sind
- Handling zwischen den Stationen: Übergabe an Kühlstrecke, Entgraten, Strahlen und Prüfen mit demselben Greifer
- Variantenmix auf einer Zelle: unterschiedliche Gehäuse, Deckel und Träger ohne Greiferwechsel
- Dünnwandige und verrippte Teile: Strukturbauteile und Gehäuse, die auf punktuelle Kräfte empfindlich reagieren
- Schwerere Teile: mehrere Greiferpaare an einem Greifer, wenn 10 kg pro Paar nicht reichen
Die Faustregel: Je empfindlicher das Teil, je größer die Streuung der Kontur und je häufiger der Variantenwechsel, desto größer der Hebel. Für ein robustes Teil, das jahrelang unverändert in hoher Stückzahl läuft, bleibt der Fingergreifer die wirtschaftlichere Wahl.
Business Case: Was ein Greifer für alle Varianten einspart
Der wirtschaftliche Effekt lässt sich konservativ abschätzen. Die Annahmen: eine Handlingzelle mit 20 aktiven Gussteilvarianten, zwei bis vier Variantenwechsel pro Tag, 240 Produktionstage, rund 150.000 Teile pro Jahr.
- Wegfall teilespezifischer Greiferbacken (20 Varianten × 2.000 bis 4.000 €, verteilt über vier Jahre): ca. 10.000 bis 20.000 € pro Jahr
- Kürzere Rüstzeiten (10 bis 20 Minuten je Greiferwechsel × 2 bis 4 Wechsel pro Tag × 240 Tage, bei rund 125 € je Anlagenstunde): ca. 10.000 bis 40.000 €
- Weniger Ausschuss und Nacharbeit durch Druckstellen (0,5 bis 1 % der Teile bei 15 bis 25 € Teilewert): ca. 10.000 bis 35.000 €
- Weniger Engineering für neue Varianten (3 bis 5 Neuteile pro Jahr × 3.000 bis 5.000 € für Konstruktion, Fertigung und Erprobung der Backen): ca. 10.000 bis 25.000 €
→ Geschätzte Gesamtersparnis pro Zelle und Jahr: 40.000 bis 120.000 €
Hinweis: Die Werte sind konservative Richtwerte für eine einzelne Zelle. Bei mehreren Zellen, höherem Teilewert oder mehr Variantenwechseln skaliert der Effekt entsprechend. Nicht eingerechnet ist der strategische Hebel, neue Gussteile ohne Greifervorlauf in die Zelle zu bringen.
Warum jetzt der richtige Moment ist
- Gussteile werden größer und dünnwandiger. Strukturguss und Megacasting prägen die Branche, auch auf der EUROGUSS 2026 war Megacasting eines der großen Themen. Je dünner die Wand, desto empfindlicher reagiert das warme Teil auf den Greifer.
- Die Variantenvielfalt steigt. Kleinere Lose und kürzere Modellzyklen bedeuten mehr Umrüsten. Jeder Greiferwechsel kostet Anlagenzeit.
- Personal für heiße Arbeitsplätze fehlt. Wer Entnahme und Handling automatisieren will, braucht einen Greifer, der mit realen Gussteilen zurechtkommt und nicht nur mit dem CAD-Modell.
Fazit: Nicht das Gussteil muss zum Greifer passen
Warme Gussteile sind weich, streuen in der Kontur und sitzen in engen Anlagen. Ein Greifer mit festen Backen kann darauf nur mit mehr Varianten, mehr Wechseln und mehr Vorsicht antworten. Ein adaptiver Greifer nimmt die Form jedes einzelnen Teils an, verteilt die Kraft und gleicht Gusstoleranzen aus. Mit halber Bauhöhe und halbem Gewicht passt die neue FlexCLAMP jetzt auch dorthin, wo es bisher am Bauraum gescheitert ist.
Für Gießereien heißt das: warme und kalte Teile, heutige und künftige Varianten, ein Greifer, ein Prozess.
Ihre Gussteile, unser Greifer
Wenn Sie Gussteile automatisiert entnehmen oder zwischen Stationen handhaben, sprechen Sie uns an. Schicken Sie uns eine STEP-Datei oder ein Foto und nennen Sie uns Gewicht, Temperatur an der Greifstelle und den verfügbaren Bauraum. Wir sagen Ihnen in der Regel innerhalb weniger Tage, ob und wie wir Ihr Teil greifen. Bauteil prüfen lassen